OpenAIの「GPT Astra」を直接接続したロボットの自律作業に成功
 AIエージェントナビ編集部
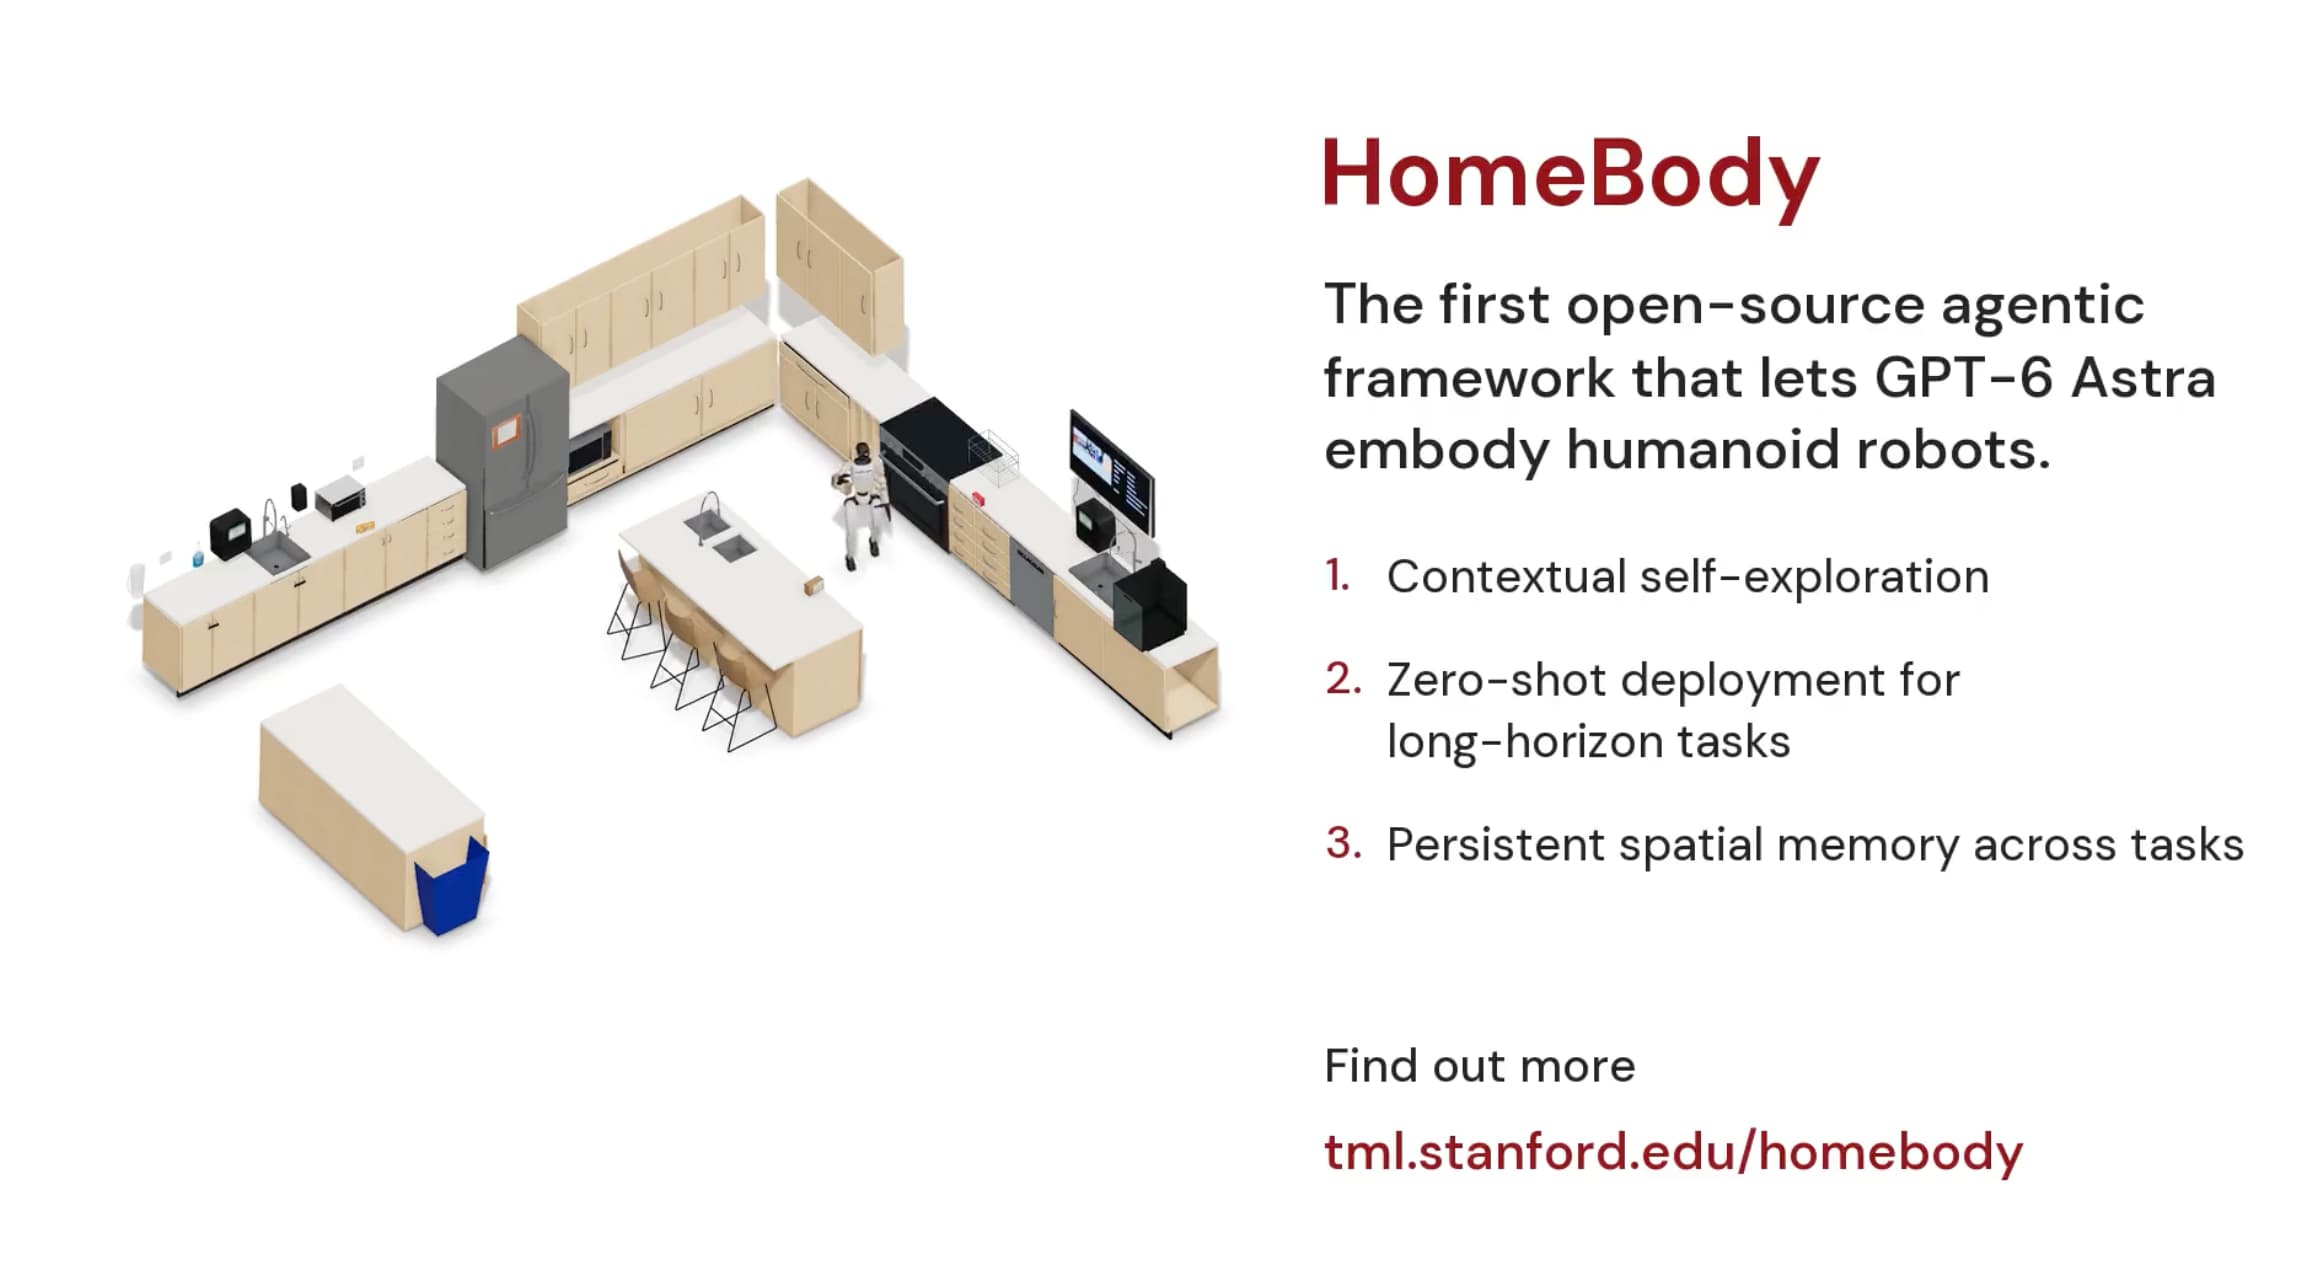
画像の出典:HomeBody研究ページ(Stanford University)
物理空間での自律的な作業は、AIエージェントが直面する最大の課題の一つです。これまでロボットの制御には、視覚言語モデル(VLM)や学習済みの行動モデル(VLA)を組み合わせた複雑な多段構成が一般的でしたが、この構造が大きく変わろうとしています。
スタンフォード大学とカリフォルニア工科大学の研究チームは、人型ロボット「Unitree G1」にOpenAIの「GPT Astra」を直接接続し、未知の環境で自律的に片付けを行うシステム「HomeBody」を発表しました。本記事では、この研究が示すロボット制御の新たな可能性と、実用化に向けた現状の課題について解説します。
GPT Astraが直接制御を担う「HomeBody」の仕組み
複雑な多段構成を簡略化する新アプローチ
従来のロボット制御システムは、視覚情報を処理するVLM、動作を生成する学習済みVLA、そして最終的な制御器という3段構成が主流でした。しかし、HomeBodyではこの構成から学習済みのVLAを排除しています。代わりに、GPT Astraがロボットの歩行や把持、引き出しの開閉といった「部品化されたスキル」を直接呼び出す仕組みを採用しました。
この構成により、ロボットは特定の環境に向けた追加学習や専用データなしで、初めて訪れるキッチンでも自律的な判断が可能になります。GPT Astraが司令塔となり、環境の探索から物の位置の記憶、そして具体的な動作の実行までを一貫して制御します。
空間記憶と判断の修正機能
HomeBodyの大きな特徴は、探索を通じて得た空間情報を記憶し、視界から外れた物体の位置も把握し続けられる点です。また、動作や移動に失敗した際には、その結果をGPT Astraが受け取り、次の行動を自律的に修正します。さらに、左右の腕を状況に応じて使い分けることで、体の両側に配置された物体に対しても柔軟に手を伸ばすことが可能です。
実用化に向けた技術的・コスト的課題
現場導入を阻む「推論待ち」と「コスト」
研究チームは、本システムが抱える限界についても透明性を持って公開しています。まず、GPT Astraの推論待ち時間が発生するため、スキルとスキルの間に物理的な「間」が生じてしまう点が挙げられます。また、環境の再構成には準備時間とAPI費用がかかるため、現時点では即座に現場へ導入できる段階にはありません。
ハードウェアの耐久性と熱問題
ソフトウェア面だけでなく、ハードウェアの制約も課題です。長時間の作業を行うと、ロボットの指を動かすモーターが過熱する現象が確認されています。これは、AIの判断能力が向上しても、物理的な耐久性が伴わなければ長時間の自律稼働が困難であることを示唆しています。
まとめ
- GPT Astraをロボットの制御に直接接続し、学習済み行動モデルなしでの自律作業を実現した。
- 探索による空間記憶と、失敗を判断に反映させる修正機能を備えている。
- 推論待ち時間やAPI費用、モーターの過熱といった実用上の課題が残されている。
- 現時点では研究段階の成果であり、現場への導入にはハード・ソフト両面での最適化が必要である。
本研究は、汎用AIが物理的なロボットの頭脳を直接担える可能性を実証しました。まずは公開された研究ページの内容を確認し(コードは近日公開予定)、自社の将来的な自動化戦略の参考として技術の進展を注視することをお勧めします。
💡 編集部の見解
スタンフォード大学とカリフォルニア工科大学の研究チームが、OpenAIのGPT Astraを直接接続して未知のキッチンを片付けるロボットシステム「HomeBody」を公開しました。学習済み行動モデルを介さず、AIが直接ロボットの動作を制御する新たなアプローチです。
- 研究段階の制約:GitHubのリポジトリは公開されていますが、2026年9月28日時点でコードは「Code coming soon.」(近日公開)の段階です。推論待ち時間やAPI費用、モーターの過熱といった物理的・経済的課題は、研究チーム自身が明記しています。
- 対象となる技術領域:本技術は、特定の環境に依存しない汎用的なロボット制御を目指す開発者や研究者には重要な知見となりますが、既存の工場やオフィスでの自動化を検討する企業にとっては、ハードウェアの耐久性とコスト面でまだ検証が必要です。
出典:HomeBody研究ページ(Stanford University)、GitHub(Stanford-TML/homebody)